Tecnologia, informação sobre heróis, mangás, animes, noticias, utilitários, programas e dicas, ciência, essas coisas todas, etc.
Meus Produtos no Mercado Livre
-
Refletor infravermelho com sensor de luz
Não fique no escuro! Com este refletor qualquer foto ou filmagem night shot fica perfeita! Com leds 850nm de alta intensidade. Apenas 100,00R$ e frete grátis! Veja os detalhes no título. -
Data Transfer link
Transferência de fotos, vídeos, música e muito mais sem rede! Agora você pode enviar seus arquivos direto de pc para pc! Apenas 64,99R$ e frete grátis! Veja os detalhes no título. -
Inversor 12v to 110/220 com 150w
Não deixe seus gadgets descarregados no carro! Com este inversor você podera ligar até uma tv de 32" no seu carro! Apenas 75,00R$ e frete grátis! Clique no título para detalhes -
Lâmpada De Led 16 Cores Controle Remoto 3w
Lâmpada com várias cores, todas a um toque do controle remoto! Surpreenda todos com essa nova tecnologia! E o melhor, extremamente economica! a economicidade dos leds, aliada a poderosa luminosidade! Apenas 84,60R$ e frete grátis! -
Lanterna Infra Vermelho Ir 12 Leds Alta Intensidade
Lanterna construída com 12 LEDs IR de 850nm de alta intensidade. Corpo feito em alumínio, extremamente leve. Possui correia de pulso para segurança! Ideal para iluminação IR, farol IR, tracking, visão noturna, filmagens no escuro, detecção IR (projetos eletrônicos), etc ! Apenas 38,40R$ e frete grátis! -
Camera Mini Dv Md80 para Esportes Radicais
Com seu pequeno tamanho, a mini câmera MD80 é a melhor opção para usar em todos os momentos. Os recursos avançados permitem-lhe gravar vídeos com som, transferir arquivos para o PC ou ser usada como WebCam. Apenas 80,00R$ e frete grátis!
Mostrando postagens com marcador Star Wars. Mostrar todas as postagens
quarta-feira, 27 de julho de 2011
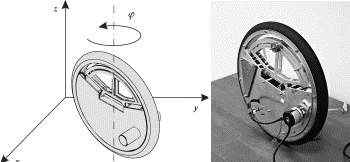
Uniciclo: Roda robótica pára em pé sozinha
Robô uniciclo
Pesquisadores poloneses colocaram de pé o ovo de Colombo da robótica.
Patryk Cieslak e seus colegas da Universidade de Ciência e Tecnologia de Cracóvia construíram a primeira roda robótica auto-estabilizada.
O chamado "robô uniciclo" tem sido desenhado em todos os quadrinhos e filmes de ficção científica.
Na prática, porém, nenhuma tentativa tinha logrado êxito até agora.
O desafio está em construir uma roda que consiga parar de pé, sem qualquer tipo de apoio, e se movimentar autonomamente sem cair.
Um robô que se sustente sobre uma roda assim terá uma mobilidade imbatível, capaz de se movimentar em qualquer espaço onde ele consiga entrar.
Todo o robô de Cieslak está acondicionado dentro de uma única roda: seu motor, bateria e controles permanecem estacionários no centro da roda, enquanto um pneu de borracha gira pelo lado de fora.
Roda auto-estabilizada
O equilíbrio da roda robótica é dado por um peso móvel que se desloca para as laterais da roda para alterar o equilíbrio do uniciclo.
Se a roda começa a cair para a direita, por exemplo, três sensores detectarão o movimento: um inclinômetro para detectar a inclinação, mais um acelerômetro e um giroscópio para detectar mudanças de direção.
Os sinais dos três sensores são enviados para um circuito de controle, que move o peso para o outro lado, para funcionar como contrapeso.
Fazendo esses ajustes várias vezes por segundo, o sistema mantém a posição vertical das rodas.
Visão e navegação
"Há muitos usos potenciais para este tipo de robô por causa de seu corpo fino, da construção simples, boa mobilidade e tração, e a eficiência de usar apenas uma roda," diz Cieslak.
Ele contou que o próximo passo é controlar o rolamento do robô, possivelmente usando o mesmo sistema de peso móvel para dar direção ao robô conforme ele se move, antes de equipá-lo com visão e sensores extras que permitirão que ele navegue autonomamente.
Esse video ilustra como seria:
Chupado aqui
Marcadores:
ciencia,
Cracóvia,
Drones de batalha,
Patryk Cieslak,
robo de uma roda,
Star Wars,
uniciclo
sexta-feira, 22 de julho de 2011
JediBot - Treinando com um Robô Jedi
Estudante cria Robô Jedi controlado por Kinect!
Chamado de “JediBot“, esse inovador robô controlado por Kinect foi desenvolvido por estudantes da Universidade de Stanford e pode utilizar um sabre de luz para duelar com um humano
O robô ataca utilizando movimentos pré-definidos. Quando ele detecta um golpe (quando um sabre vem em sua direção com intenção de atingi-lo), ele passa para os movimentos de defesa de acordo com a posição do sabre oposto. Tudo isso mapeado pelo Kinect que acompanha toda a luta.
Confira o vídeo de demostração do “JediBot” abaixo:
Mais do mesmo:
Ken Oslund, estudante da Universidade de Stanford - onde o robô foi criado -, fala sobre as referências do filme na vida dos colegas que participaram do projeto de desenvolvimento.
- Nós todos vimos os filmes Star Wars e as cenas de lutas de espadas são as mais divertidas. Nos pareceu então que seria legal projetar uma “verdadeira” luta de espadas contra um adversário computadorizado, assim como nos jogos de videogame.
O mundo da robótica tem sido imensamente ajudado pelas ferramentas do Microsoft Kinect, que incluem múltiplas câmeras e sensores de luz infravermelha - o que faz com que a invenção reconheça, analise e interaja com um objeto tridimensional em movimento ou com um ser humano de maneira muito mais simples do que no passado.
Com as atualizações tecnológicas da Microsoft recentemente liberadas para o Kinect, a tendência é que aplicações mais úteis e criativas do dispositivo transformem-se em experimentações como o “JediBot”.
A equipe de design do robô “guerreiro” foi composta por quatro estudantes de pós-graduação em Stanford. Era o projeto final do curso e foi concluído em apenas três semanas. Para os orientadores, o objetivo de proporcionar uma experiência prática com a manipulação robótica foi totalmente atingido.
O robô criado consegue executar um conjunto de movimentos de ataque pré-definidos. Quando ele detecta alguma ação perto de seu sabre de luz de espuma, identifica como um adversário e gira as articulações do braço mecânico, sempre recuando e passando para o movimento seguinte, em um espaço de tempo que dura de um a dois segundos.
Tim Jenkins, um dos criadores, explica qual foi a maior dificuldade do grupo na montagem, que durou apenas algumas horas.
- A mecânica de defesa foi a parte mais difícil, mas as pessoas acabam aproveitando mais o modo de ataque. Na verdade, foi uma espécie de truque e levou apenas algumas horas para codificar.
E ao que tudo indica, JediBot poderá fazer ainda mais coisas, conforme o seu software foi atualizado: a ideia é torná-lo cada vez mais interativo na vida cotidiana, com reflexo para pegar uma bebida caindo antes de atingir o solo ou até mesmo um robô lutador de caratê.
Chamado de “JediBot“, esse inovador robô controlado por Kinect foi desenvolvido por estudantes da Universidade de Stanford e pode utilizar um sabre de luz para duelar com um humano
O robô ataca utilizando movimentos pré-definidos. Quando ele detecta um golpe (quando um sabre vem em sua direção com intenção de atingi-lo), ele passa para os movimentos de defesa de acordo com a posição do sabre oposto. Tudo isso mapeado pelo Kinect que acompanha toda a luta.
Confira o vídeo de demostração do “JediBot” abaixo:
Mais do mesmo:
Ken Oslund, estudante da Universidade de Stanford - onde o robô foi criado -, fala sobre as referências do filme na vida dos colegas que participaram do projeto de desenvolvimento.
- Nós todos vimos os filmes Star Wars e as cenas de lutas de espadas são as mais divertidas. Nos pareceu então que seria legal projetar uma “verdadeira” luta de espadas contra um adversário computadorizado, assim como nos jogos de videogame.
O mundo da robótica tem sido imensamente ajudado pelas ferramentas do Microsoft Kinect, que incluem múltiplas câmeras e sensores de luz infravermelha - o que faz com que a invenção reconheça, analise e interaja com um objeto tridimensional em movimento ou com um ser humano de maneira muito mais simples do que no passado.
Com as atualizações tecnológicas da Microsoft recentemente liberadas para o Kinect, a tendência é que aplicações mais úteis e criativas do dispositivo transformem-se em experimentações como o “JediBot”.
A equipe de design do robô “guerreiro” foi composta por quatro estudantes de pós-graduação em Stanford. Era o projeto final do curso e foi concluído em apenas três semanas. Para os orientadores, o objetivo de proporcionar uma experiência prática com a manipulação robótica foi totalmente atingido.
O robô criado consegue executar um conjunto de movimentos de ataque pré-definidos. Quando ele detecta alguma ação perto de seu sabre de luz de espuma, identifica como um adversário e gira as articulações do braço mecânico, sempre recuando e passando para o movimento seguinte, em um espaço de tempo que dura de um a dois segundos.
Tim Jenkins, um dos criadores, explica qual foi a maior dificuldade do grupo na montagem, que durou apenas algumas horas.
- A mecânica de defesa foi a parte mais difícil, mas as pessoas acabam aproveitando mais o modo de ataque. Na verdade, foi uma espécie de truque e levou apenas algumas horas para codificar.
E ao que tudo indica, JediBot poderá fazer ainda mais coisas, conforme o seu software foi atualizado: a ideia é torná-lo cada vez mais interativo na vida cotidiana, com reflexo para pegar uma bebida caindo antes de atingir o solo ou até mesmo um robô lutador de caratê.
Marcadores:
duelo,
JediBot,
Ken Oslund,
Kinect,
Robô,
sabre de luz,
Stanford,
Star Wars,
tecnologia,
Tim Jenkins
segunda-feira, 11 de julho de 2011
Robô-verme troca de pele para explorar novos terrenos
Super verme robótico
O Dr. Jordan Boyle, da Universidade de Leeds, no Reino Unido, diz ter-se inspirado no verme C. elegans para construir seu mais novo robô.
Contudo, enquanto um espécime do pequeno verme não mede mais do que 1 milímetro de comprimento, o robô biomimético tem cerca de dois metros de uma extremidade a outra.
É que seria complicado demais construir o robô tão miniaturizado. E, em segundo lugar, seria difícil aferir se o entendimento do movimento do verme estava correto.
Outra diferença é que, ao contrário do verme e dos robôs de corpo mole, o protótipo do Dr. Boyle tem uma "espinha dorsal" rígida, o que o faz lembrar mais uma cobra.
Robô de salvamento
O pesquisador espera que seu robô se transforme um dia em uma ferramenta útil para as equipes de resgate e salvamento, carregando câmeras e sensores de calor no interior de prédios desabados e outros locais inacessíveis.
"Uma versão futura desse robô poderá navegar através de fendas e buracos irregulares em prédios danificados pelo fogo, por explosões ou por terremotos," afirma Boyle.
Segundo ele, o robô poderá ser ajustado para operar em diversos tipos de terrenos e ambientes simplesmente trocando sua "pele".
"Por exemplo, ele poderá ser capaz de nadar na água ou perfurar através da neve ou da lama, mesmo que tenha que navegar através de obstáculos naturais, como árvores," afirma.
Sempre em frente
O protótipo mostrou-se altamente eficiente justamente em desviar de obstáculos.
Os vermes, assim como as cobras, movem-se para frente colocando seu corpo no formato de uma onda "ideal". Quando eles se deparam com um obstáculo, esse formato é alterado para que o obstáculo possa ser superado.
"A combinação de um sistema de controle flexível e do corpo curvável significa que o robô se adapta cegamente a qualquer obstáculo que o impeça de mover-se para a frente," explicou Boyle.
Chupado aqui
O Dr. Jordan Boyle, da Universidade de Leeds, no Reino Unido, diz ter-se inspirado no verme C. elegans para construir seu mais novo robô.
Contudo, enquanto um espécime do pequeno verme não mede mais do que 1 milímetro de comprimento, o robô biomimético tem cerca de dois metros de uma extremidade a outra.
É que seria complicado demais construir o robô tão miniaturizado. E, em segundo lugar, seria difícil aferir se o entendimento do movimento do verme estava correto.
Outra diferença é que, ao contrário do verme e dos robôs de corpo mole, o protótipo do Dr. Boyle tem uma "espinha dorsal" rígida, o que o faz lembrar mais uma cobra.
Robô de salvamento
O pesquisador espera que seu robô se transforme um dia em uma ferramenta útil para as equipes de resgate e salvamento, carregando câmeras e sensores de calor no interior de prédios desabados e outros locais inacessíveis.
"Uma versão futura desse robô poderá navegar através de fendas e buracos irregulares em prédios danificados pelo fogo, por explosões ou por terremotos," afirma Boyle.
Segundo ele, o robô poderá ser ajustado para operar em diversos tipos de terrenos e ambientes simplesmente trocando sua "pele".
"Por exemplo, ele poderá ser capaz de nadar na água ou perfurar através da neve ou da lama, mesmo que tenha que navegar através de obstáculos naturais, como árvores," afirma.
Sempre em frente
O protótipo mostrou-se altamente eficiente justamente em desviar de obstáculos.
Os vermes, assim como as cobras, movem-se para frente colocando seu corpo no formato de uma onda "ideal". Quando eles se deparam com um obstáculo, esse formato é alterado para que o obstáculo possa ser superado.
"A combinação de um sistema de controle flexível e do corpo curvável significa que o robô se adapta cegamente a qualquer obstáculo que o impeça de mover-se para a frente," explicou Boyle.
Chupado aqui
terça-feira, 5 de julho de 2011
invenções interessantes
Segue algumas imagens, acredito que a maioria e sobre o que proponho no blog, então lá vai:

Machado do Jonah Hex nos dias atuais

Johnny Blaze na liseira


Eu quero um desses!

Verdadeiro touro mecânico

Chupa essa uva Professor X!
Marcadores:
cadeira de rodas,
guambiarra,
invenções,
Jonah Hex,
lagarto mecânico,
moto,
Motoqueiro Fantasma,
pernas,
Star Wars
Assinar:
Postagens (Atom)

